Flaryx · Neron’un drone markası
Ekrandan havaya.
Neron’da binlerce küçük akıl, bir ekranın üstünde birlikte karar verir. Flaryx, bu düşüncenin ekrandan çıktığı yer: yanlış bir kararın ekranda kalamadığı tek yere, havaya.
Kaydırın, havalansınlar.
Tek gövde
Çok ses. Tek gövde.
Bir drone’u hiçbir zaman tek bir ses uçurmaz. Operatör, görev, drone’un kendi davranışları, batarya, telsiz bağlantısı, güvenlik kuralları: hepsi onu hareket ettirmek ister, çoğu zaman aynı anda. Birinin karar vermesi gerekir.
Noktalar sekiz rotorlu bir gövde çiziyor: Flaryx simülatöründeki varsayılan gövde.
Karar çekirdeği
Tek otorite.
Her komut, nereden gelirse gelsin, hava aracına ulaşmadan önce tek bir karar çekirdeğinden geçer. Durum makinesi, komutun şu an mümkün olup olmadığına bakar. Dokuz politika onu sabit bir sırayla tartar; önce güvenlik. Bir hakem, sıranın kimde olduğuna karar verir. Her karar gerekçesiyle birlikte kayda geçer. Motorlara giden tek bir yol vardır.
- 100Güvenlik
- 90Uçuş durumu
- 88Sistem sağlığı
- 85Konum güveni
- 80Kaynak önceliği
- 70Batarya
- 60İrtifa
- 50Hız
- 40Uçuş sınırı
- ⟡Hakem
- ↓Uçuş kontrolcüsüne giden tek bağlantı
Kuralı deneyin
Hava aracının engel davranışı az önce yerinde durma emri verdi. Operatör sizsiniz.
Yerinde duruyor. Kontrol otonomide.
Bu, drone_stack’teki gerçek kural ve kendi testleri var. Hep böyle değildi: eski bir sürümde güvenlik duruşu operatörü dışarıda bırakabiliyordu. Simülasyon bunu yakaladı, bu kural kapattı. Animasyon bir canlandırmadır.
Görmek
Bilinmeyen, boş değildir.
Flaryx çevresindeki alanın haritasını üç tür hücreyle tutar: boş, dolu ve henüz görülmemiş. Sensörün bakmadığı bir hücre asla boş hava sayılmaz. Keşfederken bilinenle bilinmeyenin sınırına yönelir; o ilerledikçe sınır da kayar.
Önündeki engel için durur, arkasındaki için durmaz. Yanından geçtiği engeli unutmaz. Operatörle bağlantısı koparsa önce yerinde bekler, sonra kendini eve getirir.
- Boş
- Dolu
- Henüz görülmedi
Kodlanmış ve simülasyonda test edilmiş davranışların canlandırması.
Dürüstlük
Kendi sözüne güvenmez.
İlk zamanlarda yazılım, uçuş kontrolcüsü komutu aldığını bildirir bildirmez “havada” diyordu; ortada kıpırdayan bir şey olmasa bile. Artık bir komut, ancak uçuş verisi gerçekleştiğini gösterdiğinde tamamlanmış sayılıyor. Her senaryo iki kez kontrol ediliyor: çekirdeğin söylediğiyle ve telemetrinin gösterdiğiyle.
- Söylenen
- Ölçülen
Simülasyonda bulundu, daha hiçbir uçuştan önce düzeltildi
- Hava aracını enlem 0, boylam 0’a gönderecek bir keşif davranışı.
- Operatörün aşamadığı bir güvenlik duruşu.
- Kalkıştan önceki sabit bekleme süreleri; yerini uçuş kontrolcüsünün kendi “hazırım” sinyali aldı.
Bugün çalışan
Gerçek yazılım. Simüle gökyüzü.
Bu sayfadaki her şey bugün yazılım olarak çalışıyor: karar çekirdeği, davranışlar, görev planlama, güvenlik politikası ve canlı bir operatör paneli; hepsi ArduPilot’un yazılım-içi-döngü (SITL) simülatörüne karşı uçuyor. Yapay zekâ hızlandırıcılı bir Raspberry Pi 5 üzerinde çalışacak şekilde kuruldu ve standart bir uçuş kontrolcüsüyle MAVLink üzerinden konuşuyor. Sıradaki adım ilk gövde.
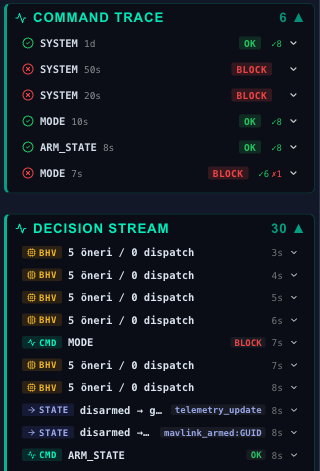
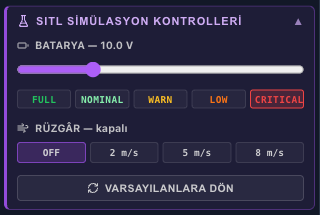
Projenin simülasyon kataloğundaki senaryolar; çekirdek ve telemetri tarafından kontrol ediliyor
copter-takeoff-landKalkar ve inercopter-rtl-from-altitudeİrtifadan eve dönercopter-battery-low-triggers-rtlBatarya azalınca eve dönercopter-link-drop-triggers-rtlBağlantı kopunca eve dönercopter-obstacle-avoidance-syntheticÖndeki engel için dururcopter-obstacle-behind-no-holdArkadaki engel için durmazcopter-obstacle-cleared-drone-resumesYol açılınca devam edercopter-multi-obstacle-correct-pickBirkaç engel arasından doğru olana tepki verircopter-concurrent-intent-stressAynı anda gelen birçok komutta dağılmazcopter-mission-cycle-stressBir görevi tekrar tekrar uçarcopter-world-grid-vacuum-mappingHaritaladığı engelleri unutmaz
Nereye bakıyor
Önce bir oda.
İlk hedef küçük ve kapalı alanda: bir mekâna giren, hiçbir şeye dokunmadan haritasını çıkaran, bir dahaki sefere orayı hatırlayan, istenen yere giden ve bağlantı koptuğunda kendini güvende tutan bir hava aracı. Uçan bir robot süpürge düşünün. Ardından: istenen şeyi güvenli bir mesafeden takip etmek. Sonra da dış mekân.
Neron bugün kendi işini, tek bir bütün gibi çalışan birçok yapay zekâ sistemiyle yürütüyor. Flaryx aynı fikrin bedenlenmiş hâli; Neron’un uzun vadeli hedefinin baktığı yer.
Bir yön, bir vaat değil.
Deney aşaması
Konuşalım.
Flaryx henüz erken bir aşamada; yani hâlâ birlikte şekillendirilebilir. Uzun vadeli düşünen yatırımcılardan ve donanım, araştırma ve pilot projelerde ortak olmak isteyenlerden haber almak isteriz.
hello@withneron.com